Wenn die Fabrik selbst den Weg weist
Entwickelt haben das Forschende der BTU gemeinsam mit der OTH Regensburg. Ihre Arbeit ist jetzt in der Fachzeitschrift „Sensors & Transducers" erschienen.
Ein Navi berechnet die Route neu, sobald eine Straße gesperrt ist – ganz automatisch, ohne dass jemand von Hand eingreift. Genau dieses Prinzip wollen Forschende der Brandenburgischen Technischen Universität Cottbus-Senftenberg (BTU) nun in einer Fabrikhalle testen.
Entwickelt haben die Idee die BTU-Forschenden Annamria Arnouk und Martin Behm (Fachgebiet Kommunikationstechnik) sowie Christian Borck (Fachgebiet KI-gestützte Automatisierungstechnik) gemeinsam mit einem Team der Ostbayerischen Technischen Hochschule Regensburg (OTH Regensburg).
Wenn eine Werkbank ausfällt, plant die Fabrik selbst um
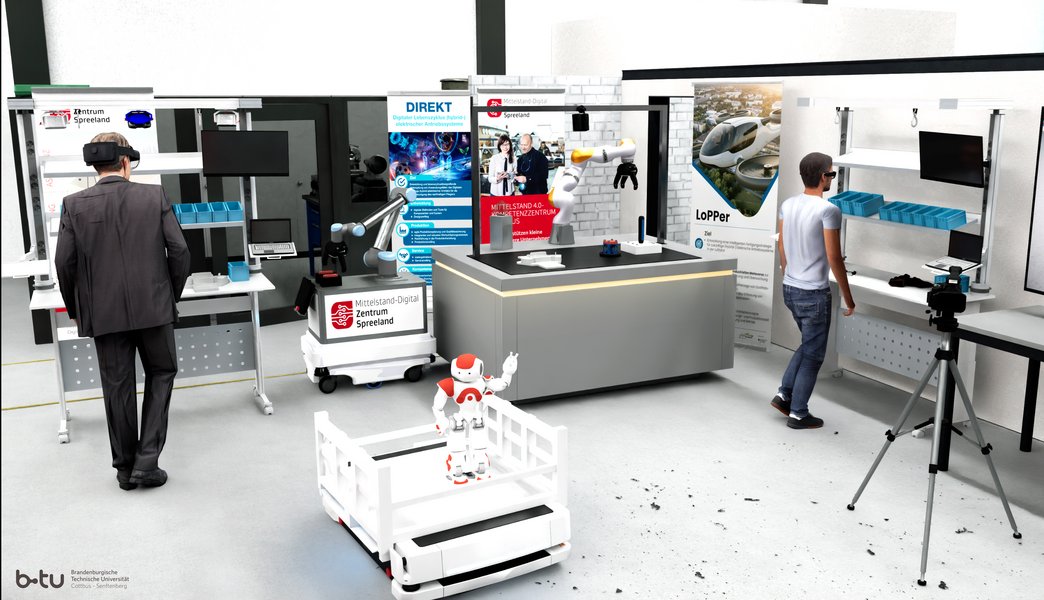
In vielen Fabriken fahren kleine, führerlose Transportwagen selbstständig durch die Halle und bringen Bauteile von einer Station zur nächsten – ähnlich wie ein Roboter, der Pakete durchs Lager fährt. Geht an einer Station etwas kaputt, muss der Wagen umgeleitet werden. Bisher heißt das meist: Ein Techniker muss den Roboter von Hand neu programmieren. Das kostet Zeit und ist umständlich.
Das Forschungsteam will das ändern: Die Roboter sollen den neuen Weg künftig selbst finden – so wie ein Navi, das bei einer Umleitung automatisch neu rechnet.
Der Bauplan der Fabrik wird zur Landkarte für die Roboter
Für fast jedes Gebäude gibt es einen digitalen Bauplan. Das Programm der Forschenden liest diesen Plan wie eine Landkarte und macht daraus automatisch eine fertige Wegbeschreibung für die Roboter. Was früher mühsam von Hand eingerichtet werden musste, erledigt jetzt der Computer in einem Schritt.
Gleichzeitig behält ein zweites System per Kamera ständig im Blick, ob an einer Arbeitsstation alles in Ordnung ist. Zusätzlich unterstützt es die Beschäftigten vor Ort über eine Datenbrille oder ein Tablet bei ihrer Arbeit. Erkennt es ein Problem, alarmiert es die Beteiligten.
Das Neue daran: Beide Teile sind jetzt direkt miteinander verbunden. Meldet der Wachdienst ein Problem, fragt er sofort beim Kartendienst nach einem neuen Weg. Die betroffenen Roboter fahren daraufhin von selbst eine andere Route – ganz ohne dass ein Mensch eingreifen muss. Getestet haben die Forschenden das an einer Fertigungslinie, in der elektrische Antriebe für Flugzeuge zusammengebaut werden.
Ein digitaler Zwilling für die Montage
Entwickelt wurde dieses zweite System an der BTU Cottbus-Senftenberg. Es setzt genau dort an, wo die Roboter ihre Bauteile abliefern: an der Werkbank, an der Beschäftigte die Teile von Hand zusammensetzen – jener Stelle also, an der Maschine und Mensch endgültig die Aufgaben tauschen.
Die Werkbank hat ein digitales Abbild
Kern des Systems ist ein digitaler Zwilling des Arbeitsplatzes: Jedes Bauteil und jeder Montageschritt existiert am Computer noch einmal in 3D – wie ein virtueller Nachbau der Werkbank, der sich in Echtzeit mit dem echten Arbeitsplatz mitbewegt. Greift eine Mitarbeiterin nach einer Schraube, greift im Rechner zeitgleich ihr digitales Gegenstück. Ändert sich etwas an der realen Station, zieht das digitale Abbild automatisch nach – die beiden Welten laufen synchron.
Eine KI unterstützt wie ein guter Kollege
Möglich wird das durch eine Künstliche Intelligenz, die die Kamerabilder von der Werkbank auswertet: Sie erkennt die Handgriffe der Beschäftigten und erfasst, welches Bauteil sie gerade greifen – ähnlich einem aufmerksamen Kollegen, der genau mitverfolgt, was am Platz nebenan passiert, ohne selbst einzugreifen. Das System weiß dadurch jederzeit, an welchem Schritt gerade gearbeitet wird, und meldet sich, sobald etwas in der falschen Reihenfolge oder an der falschen Position montiert wird. Aus einem stillen Beobachter wird so eine Art Frühwarnsystem, das Fehler abfängt, bevor sie sich in der fertigen Baugruppe festsetzen.
Übungsraum ohne Risiko
Der digitale Zwilling dient dabei nicht nur der Kontrolle, sondern auch der Einarbeitung: Neue Beschäftigte können komplizierte Montageschritte zunächst virtuell durchlaufen, bevor sie am echten Bauteil arbeiten – ähnlich einem Flugsimulator, in dem angehende Pilotinnen und Piloten erste Manöver gefahrlos üben. Ein falscher Griff im Simulationsraum kostet nichts als einen erneuten Versuch; am echten Bauteil könnte derselbe Fehler teuer werden oder die Produktion verzögern. Fehler haben dort also keine Folgen, und die Einarbeitung geht spürbar schneller – ein Vorteil, der sich besonders bei komplexen, seltenen Montageschritten auszahlt, für die sich eine lange Einlernphase am echten Werkstück sonst kaum vermeiden ließe.
Erst im Zusammenspiel beider Systeme entfaltet sich der eigentliche Beitrag der Forschungsarbeit: Während die Navigation dafür sorgt, dass Bauteile trotz Störungen zuverlässig an der richtigen Station ankommen, sorgt das Montage-Assistenzsystem dafür, dass sie dort auch korrekt verbaut werden – und meldet Rückschlüsse an die Fabrik, sobald etwas nicht passt.
Ein System, das mit jeder Fabrik mitwächst
Damit die Lösung nicht nur in einer einzigen Fabrik funktioniert, setzen die Forschenden auf Technik, die überall verstanden wird – ähnlich wie ein Kartenformat, das jedes Navi lesen kann, statt nur eines von einer bestimmten Marke. Wird eine Halle umgebaut, reicht es künftig, den digitalen Bauplan zu aktualisieren. Die neue Wegbeschreibung für die Roboter entsteht dann von selbst – ohne dass jemand die Technik von Hand nachjustieren muss.
Wie es weitergeht
Bisher ist die Idee ein durchdachtes Konzept. Als Nächstes wollen die Forschenden es in der Praxis testen – in der chesco Forschungsfabrik an der BTU in Cottbus. Das Ziel: Am Ende soll niemand mehr etwas von Hand anstoßen müssen. Fällt eine Station aus, soll sich die Fabrik – so wie ein Navi – ganz von selbst neu orientieren.
Publikation
A. Arnouk, M. Behm, C. Borck, T. Hoffmann, F. Dietrich, M. Melzer, J. Dünnweber: „Automated Mission Planning for Mobile Robots Using Building Information Modeling (BIM) and Digital Twins". Erschienen in: *Sensors & Transducers*, Vol. 273, Ausgabe 2, Juni 2026, S. 39–49.
Fachkontakt
Pressekontakt